Suche
Newsletter abonnieren
News
Branchenverzeichnis


Sonderhefte/Specials

Shuttle-Profis


Fotostrecken
Roboter ohne gemeinsame Standards koordinieren? Welche Rolle große KI-Modelle spielen könnten
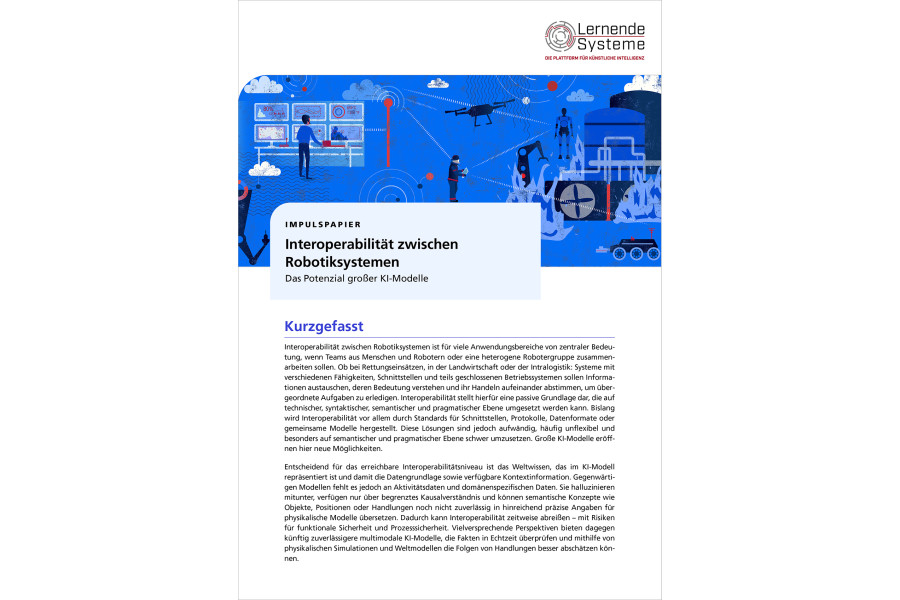
KI-Modelle könnten die Interoperabilität unterschiedlicher Robotersysteme verbessern und damit deren Zusammenarbeit in der Intralogistik, Produktion und weiteren Anwendungsbereichen erleichtern. Zu diesem Ergebnis kommt ein Impulspapier, das die Plattform Lernende Systeme Ende Oktober 2026 in München vorgestellt hat. Demnach könnten große Modelle der Künstlichen Intelligenz dazu beitragen, Informationen zwischen heterogenen Robotern auszutauschen, deren Bedeutung zu interpretieren und gemeinsame Handlungen zu koordinieren. Für einen zuverlässigen industriellen Einsatz bestehen allerdings noch technische und sicherheitsbezogene Herausforderungen.
Unterschiedliche Schnittstellen erschweren Zusammenarbeit
In der Praxis wird die Zusammenarbeit verschiedener Robotiksysteme häufig durch unterschiedliche Schnittstellen, Datenformate und teilweise geschlossene Betriebssysteme erschwert. Dies betrifft beispielsweise Anwendungen, bei denen mehrere Roboter unterschiedliche Aufgaben innerhalb eines gemeinsamen Arbeitsablaufs übernehmen sollen.
Bislang wird die dafür erforderliche Interoperabilität vor allem mithilfe standardisierter Schnittstellen, Kommunikationsprotokolle und Datenformate hergestellt. Nach Angaben der Plattform Lernende Systeme sind solche Lösungen jedoch häufig aufwendig und wenig flexibel. Besonders anspruchsvoll sei es, nicht nur die technische Kommunikation sicherzustellen, sondern auch ein gemeinsames Verständnis der ausgetauschten Informationen und ihrer Bedeutung für das jeweilige Handeln zu schaffen.
Das Impulspapier unterscheidet dazu vier Ebenen der Interoperabilität. Auf der technischen Ebene geht es um die Verbindung unterschiedlicher Systeme. Die syntaktische Ebene stellt sicher, dass Datenformate miteinander kompatibel sind. Die semantische Ebene betrifft das Verständnis der Bedeutung ausgetauschter Informationen. Auf der pragmatischen Ebene müssen die Systeme darüber hinaus die Auswirkungen von Handlungen im jeweiligen Anwendungskontext berücksichtigen können.
Die Autoren betonen, dass Interoperabilität zwar die Grundlage für die Kommunikation und Kooperation verschiedener Systeme schaffe, daraus aber nicht automatisch ein abgestimmtes gemeinsames Handeln entstehe. Insbesondere die pragmatische Ebene sei deshalb für die Koordination komplexer Aufgaben relevant.#
Große KI-Modelle sollen Informationen interpretieren
Große Modelle der Künstlichen Intelligenz könnten nach Einschätzung der Autoren insbesondere die semantische und pragmatische Interoperabilität verbessern. Neben großen Sprachmodellen kommen dafür auch Systeme infrage, die auf logisches Schlussfolgern ausgerichtet sind oder Sprachverarbeitung, visuelle Wahrnehmung und Handlungsplanung miteinander verbinden.
Solche Modelle könnten Informationen unterschiedlicher Robotiksysteme einordnen und für die gemeinsame Koordination nutzbar machen. Dabei spielt das im Modell verfügbare Weltwissen eine wesentliche Rolle. Dessen Umfang und Qualität hängen unter anderem von den Daten ab, die beim Training verwendet wurden. Hinzu kommen Kontextinformationen, die den Modellen während des laufenden Betriebs bereitgestellt werden. Damit könnten große KI-Modelle eine ergänzende Möglichkeit bieten, die Zusammenarbeit unterschiedlicher Robotiksysteme zu unterstützen. Im Mittelpunkt steht dabei nicht allein die Übertragung von Daten, sondern deren Interpretation im Zusammenhang mit den jeweiligen Aufgaben und der Umgebung.
Grenzen bei Zuverlässigkeit und physikalischem Verständnis
Für die praktische Anwendung bestehen jedoch weiterhin erhebliche Einschränkungen. Nach Angaben der Plattform Lernende Systeme fehlen gegenwärtigen generativen KI-Modellen häufig ausreichende Aktivitätsdaten sowie anwendungsspezifische Informationen. Zudem können die Modelle fehlerhafte Aussagen erzeugen und Ursache-Wirkungs-Zusammenhänge nur eingeschränkt erfassen.
Eine weitere Herausforderung besteht darin, Informationen über Objekte, Positionen oder Handlungen zuverlässig in präzise Angaben für physikalische Modelle zu übertragen. Gerade bei der Zusammenarbeit physisch agierender Robotiksysteme ist dies eine Voraussetzung, um Handlungen aufeinander abzustimmen.
Unzureichende oder fehlerhafte Interpretationen können laut dem Impulspapier dazu führen, dass die Interoperabilität zwischen den beteiligten Systemen zeitweise unterbrochen wird. Daraus können Risiken sowohl für die funktionale Sicherheit als auch für die Prozesssicherheit entstehen.
Die Autoren sehen deshalb weiteren Entwicklungsbedarf bei der Zuverlässigkeit großer KI-Modelle und deren Fähigkeit, physikalische Zusammenhänge korrekt abzubilden. Für sicherheitsrelevante Anwendungen müssen entsprechende Funktionen verlässlich zur Verfügung stehen.

Multimodale Modelle und Simulationen als Entwicklungsperspektive
Eine mögliche Weiterentwicklung sehen die Autoren in leistungsfähigeren multimodalen KI-Modellen. Diese sollen unterschiedliche Informationsarten gemeinsam verarbeiten und dadurch die Interpretation komplexer Situationen verbessern.
Als weitere Ansätze nennt das Impulspapier die Überprüfung von Fakten in Echtzeit sowie die Verbindung großer KI-Modelle mit physikalischen Simulationen und Weltmodellen. Damit könnten Robotiksysteme künftig die Auswirkungen geplanter Handlungen besser abschätzen und ihre Aktivitäten entsprechend koordinieren. Für den praktischen Einsatz reicht die grundsätzliche Verfügbarkeit solcher Funktionen allerdings nicht aus. Entscheidend sei, dass die Modelle die benötigten Informationen und Fähigkeiten unter realen Einsatzbedingungen zuverlässig bereitstellen können.
Forschung und Industrie sollen Anwendungen entwickeln
Die Plattform Lernende Systeme sieht in der Interoperabilität einen wichtigen Entwicklungsbereich für die gemeinsame Nutzung unterschiedlicher Robotiksysteme. Die im Impulspapier beschriebenen Ansätze befinden sich jedoch noch in der Forschung beziehungsweise müssen für den praktischen Einsatz weiterentwickelt werden.
Für die Überführung entsprechender Konzepte in marktfähige Lösungen halten die beteiligten Fachleute eine engere Zusammenarbeit zwischen Anwenderunternehmen, Robotikherstellern und Forschungseinrichtungen für erforderlich. Dabei geht es insbesondere darum, technische Möglichkeiten mit konkreten Anforderungen aus industriellen Anwendungen zu verbinden.
Das Impulspapier mit dem Titel „Interoperabilität zwischen Robotiksystemen – das Potenzial großer KI-Modelle“ wurde von Mitgliedern der Arbeitsgruppen „Lernfähige Robotiksysteme“ und „Technologische Wegbereiter und Data Science“ der Plattform Lernende Systeme erarbeitet. Es untersucht die Möglichkeiten großer KI-Modelle für die Kommunikation und Koordination heterogener Robotiksysteme sowie die noch bestehenden Herausforderungen für einen zuverlässigen und sicheren Einsatz.
Die Studie kann unter folgendem Link heruntergeladen werden: Interoperabilität zwischen Robotiksystemen: Das Potenzial großer KI-Modelle

Branchenverzeichnis