Suche
Newsletter abonnieren
News
Branchenverzeichnis


Sonderhefte/Specials
Shuttle-Profis


Fotostrecken

ABB Robotics erweitert Fashion Inductor um KI-basierten „Robot Trainer“
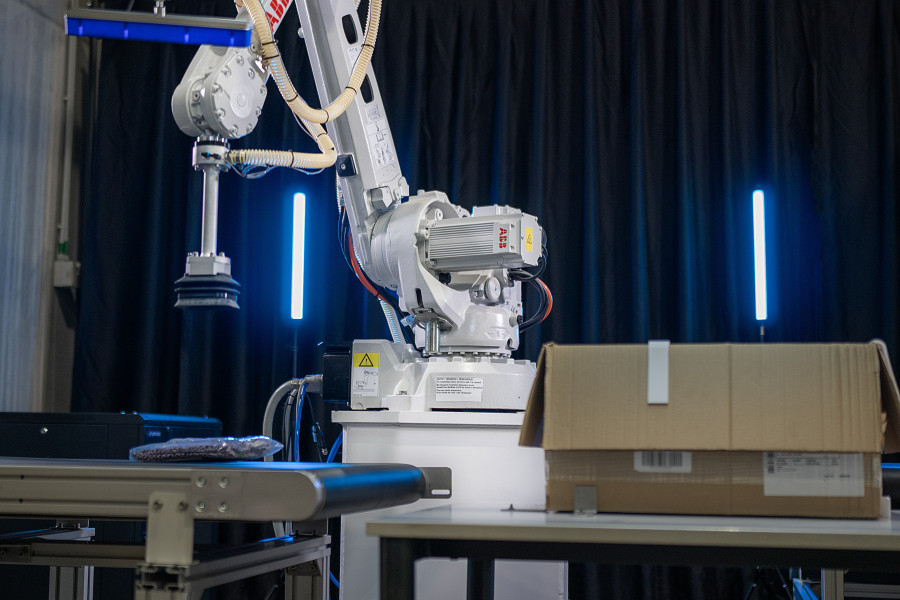
Der „Fashion Inductor“ ist für Anwendungen ausgelegt, bei denen unterschiedliche Artikel, Verpackungen und wechselnde Betriebsbedingungen hohe Anforderungen an die automatisierte Handhabung stellen. Das System erreicht laut ABB Robotics einen Durchsatz von bis zu 1.300 Artikeln pro Stunde und Roboterzelle bei einer Greifgenauigkeit von mehr als 99,5 Prozent. Grundlage dafür sind die automatische Bahnplanung, die Bewegungspräzision der eingesetzten Roboter und eine speziell für die Anwendung entwickelte Bildverarbeitungstechnologie.
Vortrainierte KI-Modelle reduzieren Integrationsaufwand
Mit dem „AI Robot Trainer“ ergänzt ABB Robotics die bestehende Lösung um Funktionen der kamerabasierten physischen Künstlichen Intelligenz. Diese verbindet die visuelle Erfassung der Umgebung mit der Steuerung und Anpassung physischer Roboterbewegungen.
Zum Funktionsumfang gehören vortrainierte Bildverarbeitungsmodelle, die auf Anforderungen der Mode- und Bekleidungslogistik zugeschnitten sind. Hinzu kommen anwendungsspezifische Werkzeuge sowie Funktionen, mit denen sich die Modelle bei veränderten Anforderungen nachtrainieren lassen.
Systemintegratoren sollen dadurch Roboteranwendungen implementieren und anpassen können, ohne über spezialisiertes Fachwissen zur Entwicklung künstlicher Intelligenz verfügen zu müssen. Nach Angaben von ABB Robotics verringert die Kombination aus vortrainierten Modellen und vereinfachten Anpassungsmöglichkeiten den Entwicklungs- und Inbetriebnahmeaufwand um bis zu 75 Prozent. Das Unternehmen will damit insbesondere die Einrichtung und Skalierung von Anwendungen erleichtern, die aufgrund unterschiedlicher Artikel und Verpackungseigenschaften bislang einen hohen Anpassungsaufwand erfordern.

Digitaler Zwilling unterstützt die Inbetriebnahme
Parallel zur Einführung des „AI Robot Trainers“ hat ABB Robotics den „Fashion Inductor“ um eine Digital-Twin-Funktion erweitert. Sie ermöglicht die virtuelle Abbildung der jeweiligen Roboteranwendung und verbindet mehrere Komponenten der Steuerungs- und Entwicklungsumgebung. Dazu gehören die „Application Controller Platform“, die automatische Bahnplanung, der AI Robot Trainer und die Simulationssoftware „Robotstudio“.
Die digitale Abbildung unterstützt die Einrichtung und Validierung der Anwendung vor dem Einsatz im realen Betrieb. Nach Herstellerangaben soll dies die Inbetriebnahme beschleunigen und die Anpassung der Systemkonfiguration vereinfachen.
Die Funktion berücksichtigt auch die Einbindung von Komponenten anderer Hersteller. Dazu zählen beispielsweise Greifer, die entsprechend den Anforderungen der jeweiligen Roboterzelle in das Gesamtsystem integriert werden können.

Kontinuierliches Nachtrainieren im laufenden Anlagenlebenszyklus
Ein weiterer Bestandteil der Lösung ist die Möglichkeit, die Bildverarbeitungsmodelle während des gesamten Lebenszyklus einer Roboteranwendung anzupassen. Der „AI Robot Trainer“ unterstützt dazu einen geschlossenen Optimierungsprozess, den ABB Robotics als Closed-Loop-Workflow bezeichnet. Dabei wird die Leistung der Roboterzelle überwacht und auf Abweichungen untersucht. Auf dieser Grundlage erzeugt das System neue Trainingsdaten, mit denen die vorhandenen Modelle nachtrainiert werden können. Anschließend werden die Verbesserungen wieder auf das Robotersystem übertragen.
Das Nachtrainieren erfolgt bezogen auf die jeweilige Roboterzelle und deren spezifische Betriebsbedingungen. Auf diese Weise sollen sich die Modelle an veränderte Artikel, Verpackungen und Anforderungen anpassen lassen.
ABB Robotics verfolgt damit einen Ansatz, bei dem die Optimierung der Bildverarbeitung nicht auf die erstmalige Einrichtung der Anwendung beschränkt bleibt, sondern über den gesamten Betriebszeitraum fortgesetzt werden kann.
„Robotstudio“ und „Omnicore“ als technische Grundlage
Für die virtuelle Planung, Simulation und Validierung der Anwendungen setzt ABB Robotics die Software „Robotstudio“ ein. Sie bildet die Entwicklungsumgebung für die Vorbereitung und Überprüfung der Roboterprozesse.
Die Ausführung der Anwendungen im Produktionsbetrieb übernimmt die Robotersteuerung „Omnicore“. Zusammen mit der „Application Controller Platform“, der automatischen Bahnplanung und dem „AI Robot Trainer“ bilden diese Komponenten die technische Grundlage der neuen Lösung.
Die Verknüpfung der Entwicklungs-, Steuerungs- und Trainingsfunktionen soll es ermöglichen, Roboteranwendungen von der virtuellen Planung über die Inbetriebnahme bis zur späteren Anpassung innerhalb einer gemeinsamen Systemumgebung zu betreuen.
Ausweitung auf weitere Roboteranwendungen geplant
ABB Robotics bezeichnet die Kombination aus „Fashion Inductor“ und „AI Robot Trainer“ als erste vollständig integrierte kamerabasierte Physical-AI-Lösung des Unternehmens für industrielle Anwendungen.
Die Einführung ist Teil der Entwicklung autonomer und vielseitig einsetzbarer Robotersysteme, die ABB Robotics unter der Bezeichnung „Autonomous Versatile Robotics“ zusammenfasst.
Bis zum ersten Quartal 2027 will das Unternehmen den auf dem „AI Robot Trainer“ basierenden Ansatz auf weitere kameragestützte Roboteranwendungen übertragen. Dabei sollen die Funktionen zur Anpassung und kontinuierlichen Optimierung der Modelle auch in anderen industriellen Einsatzbereichen verfügbar werden.

Branchenverzeichnis