Suche
Newsletter abonnieren
News
Branchenverzeichnis


Sonderhefte/Specials

Shuttle-Profis


Fotostrecken

„Karl“ bewegt die Kugel: Zwei ausgemusterte Industrieroboter zeigen, wie Maschinen eigenständig lernen können
Universität Paderborn modernisiert zwei Systeme für die Lehre
Die Universität Paderborn hat im Projekt „Knickarmroboter in der Lehre“ (Karl) zwei vorhandene Industrieroboter modernisiert und für den Einsatz in der universitären Ausbildung wieder in Betrieb genommen. Wissenschaftliche Mitarbeitende und Studierende des Heinz Nixdorf Instituts statteten die Robotersysteme mit neuer Sensorik aus und integrierten sie in Simulations- und Steuerungsumgebungen.
Ziel war es, praktische Anwendungen der Robotik mit Verfahren der künstlichen Intelligenz zu verbinden. Nach Angaben der Universität sollen die Systeme insbesondere die Vermittlung von Methoden des maschinellen Lernens unterstützen.
Kawasaki-Roboter erhält neue Steuerungsschnittstelle
Im Mittelpunkt des Projekts standen ein sechsachsiger Industrieroboter von Kawasaki und ein siebenachsiger Franka Emika Panda. Beide Systeme waren zeitweise ungenutzt und wurden am Lehrstuhl für Regelungstechnik und Mechatronik wieder einsatzfähig gemacht. Die Arbeiten umfassten den Aufbau, die Instandsetzung und die Inbetriebnahme sowie die Integration in moderne Softwareumgebungen.
Beim Kawasaki-Roboter untersuchte das Projektteam zunächst die Steuerung in einer simulierten Umgebung. Anschließend entwickelten die Beteiligten eine eigene Schnittstelle, über die sich das System aus externer Software ansteuern lässt. Darauf aufbauend konnten sie Bewegungsabläufe planen, auf den realen Roboter übertragen und die ausgeführten Bewegungen bewerten.
Die technische Überarbeitung erfolgte unter Beteiligung wissenschaftlicher Mitarbeitender und studentischer Hilfskräfte. Drei studentische Abschlussarbeiten dienten dazu, einzelne Aspekte der Entwicklung zu vertiefen. Ein wesentliches Projektziel bestand darin, vorhandene Anlagen mit möglichst geringem Aufwand für neue Anwendungen nutzbar zu machen.
Reinforcement Learning für autonome Roboterbewegungen
Ein weiterer Schwerpunkt lag auf dem Einsatz von Reinforcement Learning. Bei diesem Verfahren des maschinellen Lernens verbessert ein Algorithmus seine Entscheidungen durch die Interaktion mit einer Umgebung. Dazu wählt ein lernender Agent auf Grundlage verfügbarer Informationen bestimmte Aktionen aus und erhält anschließend eine Rückmeldung über deren Ergebnis. Anhand dieser Bewertungen passt das System sein Verhalten schrittweise an.
Im Projekt „Karl“ untersuchte das Team, wie sich solche Lernverfahren auf reale Industrieroboter übertragen lassen. Als Versuchssystem diente der siebenachsige Franka Emika Panda. Ein Anwendungsfall beschäftigte sich mit der Bahnplanung. Dabei sollte Reinforcement Learning das stichprobenbasierte Planungsverfahren Rapidly-exploring Random Tree ersetzen. Dieses Verfahren dient dazu, mögliche Bewegungswege in einem vorgegebenen Raum zu ermitteln.
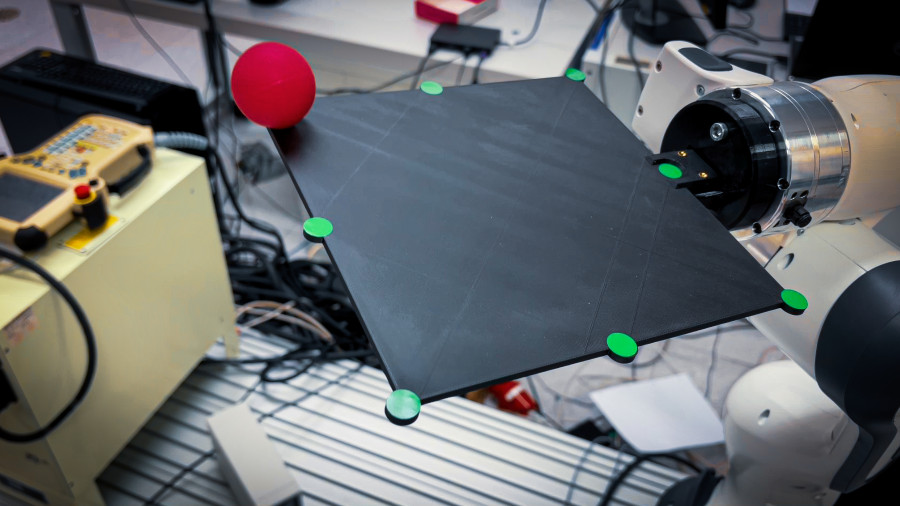
In einem weiteren Versuch nutzten die Projektbeteiligten den Soft-Actor-Critic-Algorithmus, um den Roboter beim Balancieren einer Kugel zu steuern. Dabei erfasste eine Kamera die Position der Kugel auf einer Platte. Der lernende Agent bestimmte daraufhin die erforderlichen Roboterbewegungen, um die Platte gezielt zu neigen und die Kugel vom Rand in Richtung Mitte zu bewegen. Mit diesen Versuchen untersuchten die Beteiligten den praktischen Einsatz lernbasierter Steuerungsverfahren an realen Robotersystemen.


Pick-and-Place-System mit bewegten Drehtellern
Neben den Anwendungen des Reinforcement Learning entstand in einer weiteren Studienarbeit ein Pick-and-Place-System. Dafür kombinierten die Studierenden einen vorhandenen Roboter mit der bereits am Lehrstuhl verfügbaren Sensorik. Die entwickelte Anwendung erkennt Objekte auf einem rotierenden Drehteller, greift sie und legt sie an vorgegebenen Positionen auf einem zweiten Drehteller ab. Beide Drehteller bewegen sich während des Vorgangs.
Damit umfasst das Projekt neben der simulationsgestützten Bewegungsplanung auch eine praktische Anwendung zur sensorgestützten Objekterkennung und Handhabung. Die Versuchsanordnung verbindet die Erfassung bewegter Objekte mit der Steuerung eines Industrieroboters und der anschließenden Positionierung der Werkstücke.
Simulationsumgebungen für weitere Lehrveranstaltungen
Die modernisierten Robotersysteme stehen nach Angaben der Universität Paderborn für den Einsatz in Vorlesungen und praktischen Lehrveranstaltungen bereit. Ergänzend entstanden Demonstrationsvideos, die Grundlagen der Knickarmrobotik vermitteln.
Die entwickelten Simulations- und Ansteuerungsumgebungen sollen künftig insbesondere für praktische Übungen zum Reinforcement Learning genutzt werden. Studierende können damit Verfahren zunächst in einer virtuellen Umgebung untersuchen und anschließend an realen Robotersystemen erproben.
Ein weiterer Aspekt des Projekts ist die Wiederverwendung vorhandener technischer Ausstattung. Statt neue Robotersysteme zu beschaffen, setzten die Beteiligten bislang ungenutzte Anlagen instand und ergänzten sie um die für die Anwendungen erforderliche Technik. Die Universität verbindet damit die praktische Vermittlung von Robotik und Automatisierungstechnik mit einem auf Ressourcennutzung ausgerichteten Ansatz.

Branchenverzeichnis