Suche
Newsletter abonnieren
News
Branchenverzeichnis


Sonderhefte/Specials
Shuttle-Profis


Portalstapler als Forschungsobjekt
(Fortsetzung aus Heft 7/2026, S. 26 ff.)
4. Betrachtungen zur Fahrdynamik
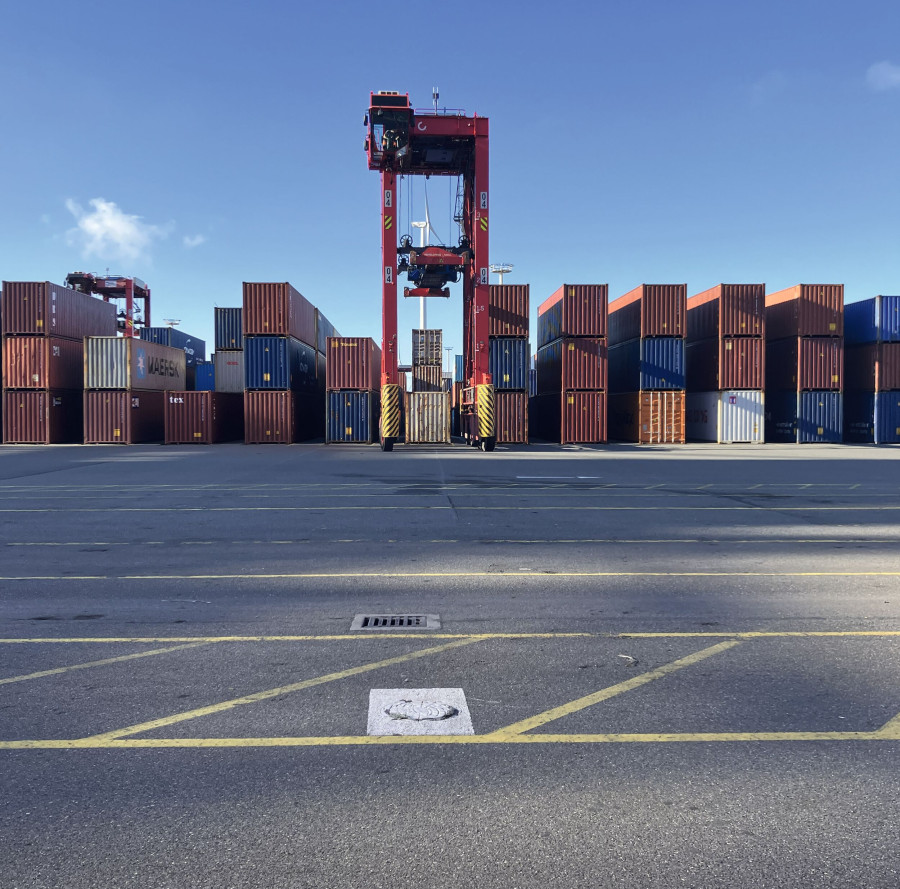
Das neuartige Standsicherheitssystem „ESPneo“ für Van Carrier (VC) wurde auf der Grundlage umfangreicher experimenteller, theoretischer und simulativer Untersuchungen des Fahrverhaltens von VC konzipiert. Für die theoretischen Untersuchungen wurden verschiedene Fahrdynamikmodelle herangezogen. Diese werden im Folgenden zusammen mit den wichtigsten Erkenntnissen der Fahrdynamikanalyse kurz vorgestellt. Hierfür wird das im Bild ➌ dargestellte Koordinatensystem zugrunde gelegt.
4.1 Das quasistatische Modell
Das wohl einfachste Modell für die Untersuchung des seitlichen Kippverhaltens von Radfahrzeugen ist die quasistatische Betrachtung des Durchfahrens einer Kurve. Dabei werden die aus der Bewegung des Fahrzeugs herrührenden Massenträgheitskräfte wie eingeprägte, das heißt, fest vorgegebene Kräfte betrachtet. Ein derartiges quasistatisches Modell wurde auch für die Standsicherheitsnorm ISO 14829 [3] (s. Literaturangaben in Teil 1) zur Herleitung der Gleichungen zur Berechnung der Standsicherheitsgrenzen von VC genutzt. Als Standsicherheitsgrenze wird in dieser Norm die Gleichheit von Kipp- und Standmoment definiert, wobei Sicherheitsfaktoren die Unsicherheiten der Berechnung berücksichtigen. Diese Definition für die Standsicherheitsgrenze wurde auch für die Entwicklung des „ESPneo“ für VC übernommen. Das Kippmoment MK ist dabei die Summe aller am Fahrzeug wirkenden Momente, die das Kippen fördern. Entsprechend ist das Standmoment MS die Summe aller am Fahrzeug wirkenden Momente, die dem Kippen entgegenwirken.
Die Berechnung der Standsicherheitsgrenze mit diesem quasistatischen Modell ist nicht besonders schwierig, auch wenn die elastischen Verformungen der Reifen und des Fahrwerks berücksichtigt werden. Für die Berechnung der Standsicherheit stellt die Windkraft allerdings einen großen Unsicherheitsfaktor dar. Ihre Größe und Richtung lassen sich nur pauschal erfassen.
Mit dem Modell der stationären Kurvenfahrt können jedoch keine instationären dynamischen Fahrmanöver wie das schnelle Hineinlenken in eine Kurve oder das Bremsen während der Kurvenfahrt analysiert werden. Für die Untersuchung derartiger dynamischer Fahrmanöver sind fahrdynamische Modelle erforderlich, die das komplexe Kraftübertragungsverhalten der Räder berücksichtigen. Hierfür eignet sich vor allem das sogenannte Einspurmodell.
4.2 Der Einfluss des Schräglaufs der Räder
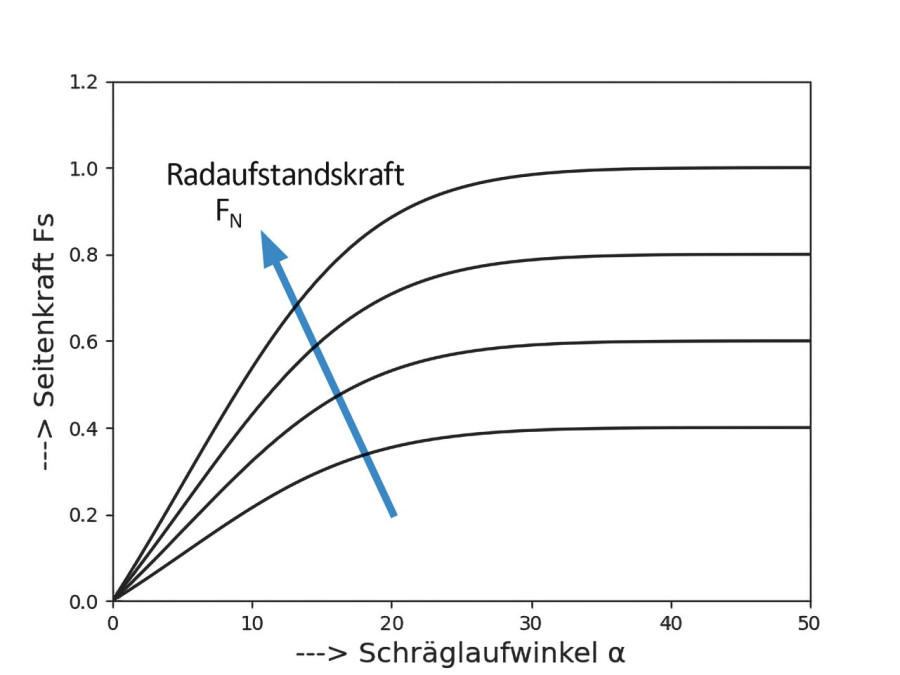
Der Schräglauf der Räder wird vor allem durch den Zusammenhang zwischen dem Schräglaufwinkel α, der Radaufstandskraft FN und der Seitenkraft FS charakterisiert, wie er im Bild ➍ schematisch dargestellt ist.
Der Schräglauf der Räder verkompliziert die Fahrdynamik von Radfahrzeugen erheblich. Bei den VC kommt noch erschwerend hinzu, dass der Massenschwerpunkt im Verhältnis zur Spurweite und zum Radstand sehr hoch liegt [4.5] (siehe Teil 1). Dieses führt zu einer starken Kopplung zwischen den Bewegungsfreiheitsgraden des Fahrzeugs. Infolgedessen können die Bewegungen in den verschiedenen Richtungen nicht isoliert betrachtet werden. Die komplexe Fahrdynamik von VC ist daher auch kaum mit einfachen mechanischen Ersatzmodellen abbildbar. Um die Bewegungsabläufe im Detail vorhersagen und verstehen zu können, ist man somit auf Simulationsmodelle angewiesen. Dennoch wird hier noch ein weiteres mechanisches Ersatzmodell, das sogenannte Einspurmodell, vorgestellt, weil es einfach ist, aber für das Verständnis der Bewegungsabläufe sehr hilfreich ist.





4.3 Das Einspurmodell
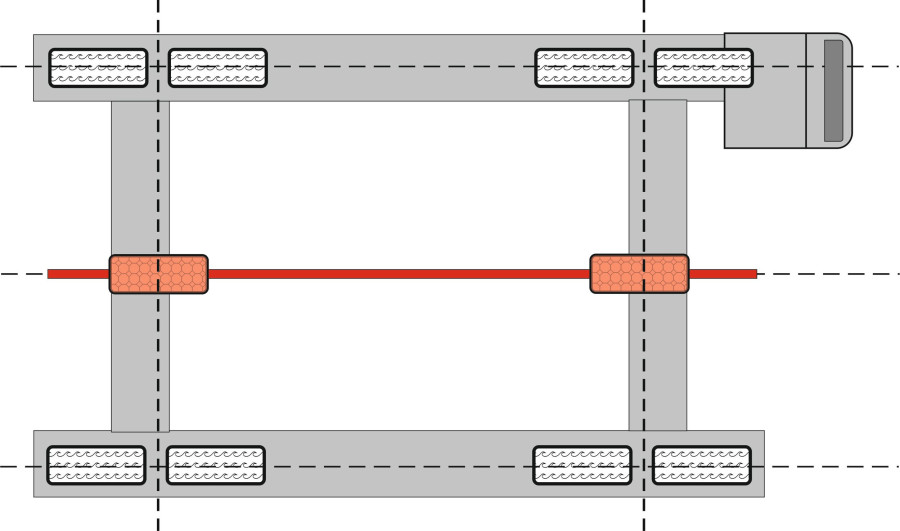
Bei dem Einspurmodell für Pkw werden die beiden Räder jeder Radachse (Vorder- und Hinterachse) jeweils durch ein einziges Rad ersetzt. Diese „Ersatzräder“ sind auf der Mittellinie des Fahrzeugs positioniert. Auf den VC wird das Einspurmodell sinngemäß übertragen, indem die vier vorderen Räder zu einem Ersatzrad und die vier hinteren Räder zu dem anderen Ersatzrad zusammengefasst werden. Die Ersatzräder wurden dabei jeweils in dem geometrischen Mittelpunkt der vier realen Räder positioniert (Bild ➎). Da das Einspurmodell nur zwei Räder hat, kann mit ihm der Schräglauf der Räder recht einfach berücksichtigt werden.
4.4 Auswirkungen der Federung auf die Fahrzeugbewegung beim Bremsen
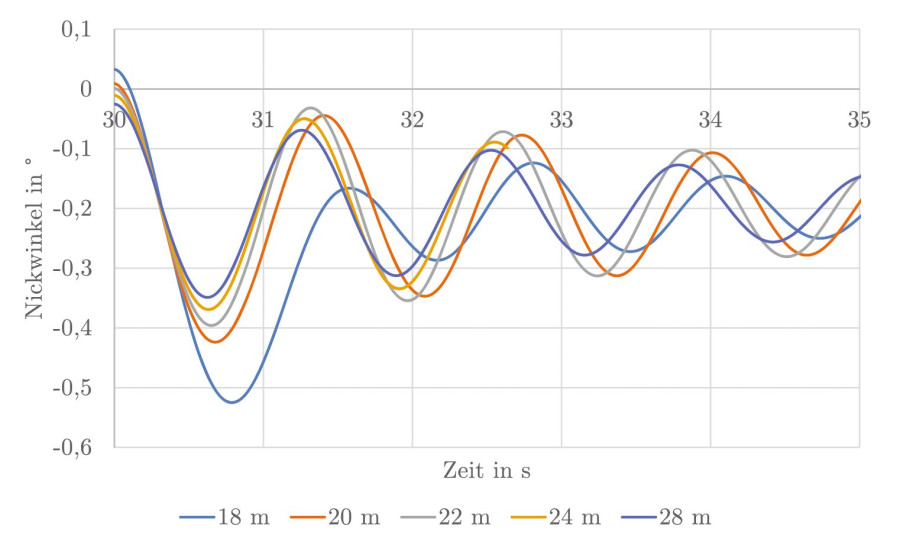
Im Folgenden werden die Fahrwerksfederung und die Federung der Reifen nicht getrennt betrachtet, sondern zusammengefasst und als Fahrzeugfederung bezeichnet. Beim VC werden Fahrzeugschwingungen nur durch die Materialdämpfung der für die Fahrwerksfederung vorgesehenen Elastomerblöcke und durch Reibung zwischen den sich zueinander bewegenden Teilen gedämpft. Dadurch führen abrupte Lastwechsel zu großen Schwankungen der Radlasten (s. Bild ➏), die ihrerseits erhebliche Änderungen der Schräglaufwinkel der Räder hervorrufen.
4.5 Bremsen während einer Kurvenfahrt
Beim Bremsen während einer Kurvenfahrt überlagern sich die Effekte des Radschräglaufs und der dynamischen Radlaständerungen, wodurch eine kurzzeitige Erhöhung der Querbeschleunigung (Querbeschleunigungs-Peak) auftreten kann. Dieser Querbeschleunigungs-Peak wurde erstmalig von einem der VC-Hersteller bei Messfahrten beobachtet. Nach jetzigem Kenntnisstand lässt sich die Entstehung des Querbeschleunigungs-Peaks durch folgenden Mechanismus erklären:
Die Bremsung initiiert eine Schwingung des Nickwinkels, die zu starken Schwankungen der Radlasten führt. Nach Beginn der Bremsung nehmen die Radlasten der vorderen Räder zu und die der hinteren Räder ab. Diese Radlaständerungen wirken sich auf die Schräglaufwinkel der Räder aus. An den hinteren Rädern nehmen die Schräglaufwinkel zu und an den vorderen Rädern nehmen sie ab. Anschaulich lässt sich das so vorstellen, dass das Heck des VC ein wenig nach kurvenaußen ausbricht. Damit ist der fahrdynamische Vorgang jedoch noch nicht abgeschlossen. Denn kurze Zeit danach kommt es aufgrund der geringen Dämpfung der Fahrwerksfederung zum Rückschwingen des Nickwinkels und somit zu einer Verschiebung der Radlasten in umgekehrter Richtung. Eine Schwingungsperiode nach dem Bremsbeginn hat der Nickwinkel sein Minimum erreicht. Zu diesem Zeitpunkt haben die Radlasten der hinteren Räder wieder stark zugenommen und deren Schräglaufwinkel abgenommen. Das Heck des VC wird hierdurch wieder nach kurveninnen gedrückt, also in Richtung des Kurvenmittelpunktes beschleunigt. Diese Bewegung führt schließlich zu der kurzzeitigen Überhöhung der Querbeschleunigung im Schwerpunkt des VC, also dem Querbeschleunigungs-Peak.
Beim Bremsen während einer Kurvenfahrt überlagern sich außerdem die Beschleunigungen und die zugehörigen Massenträgheitskräfte in Quer- und Längsrichtung des VC, was im Extremfall dazu führen kann, dass das gesamte Fahrzeuggewicht nur über die beiden vorderen Räder auf der kurvenäußeren Seite auf den Boden übertragen wird. Von den acht Rädern des VC tragen dann nur zwei das gesamte Gewicht! Dementsprechend groß sind die Radlasten dieser beiden Räder und damit auch deren Federwege. Das Resultat dieser extremen Belastungssituation sind große Wank- und Nickwinkel, wobei vor allem der Wankwinkel für das seitliche Kippen kritisch ist.
5. Simulationsstudie
Mit der Simulationsstudie sollte das Verständnis der Fahrdynamik von VC vertieft und erweitert sowie die grundsätzliche Wirksamkeit des „ESPneo“ nachgewiesen werden. Außerdem sollten passende Werte für die Parameter des „ESPneo“ ermittelt werden. Für die Simulation wurde ein Mehrkörpersystemmodell (MKS-Modell) für einen Vierhoch-VC entwickelt und mithilfe von Messdaten sorgfältig validiert. Der Aufbau des MKS-Modells ist in [4] beschrieben. Die Simulationen haben zunächst bestätigt, dass das folgende Fahrmanöver für das seitliche Kippen am kritischsten ist. Hierbei fährt der VC mit maximaler Fahrgeschwindigkeit von 25 km/h geradeaus. Dann lenkt der Fahrer so schnell wie möglich in eine Richtung, bis der maximale Lenkwinkel erreicht ist. Der maximale Lenkwinkel wird dann mindestens 1 s lang gehalten, bevor wieder zurückgelenkt wird. Weitere relevante Erkenntnisse der Simulationsstudie sind:
Im Anschluss an die Fahrdynamikanalyse wurde das MKS-Modell des VC um einen Simulationsblock für die Algorithmen des „ESPneo“ erweitert. Die mit diesem erweiterten Modell durchgeführten Untersuchungen haben gezeigt, dass ein seitliches Kippen von Vierhoch-VC auch bei extremen Fahrmanövern verhindert werden kann. Dabei ist jedoch zu beachten, dass die Dynamik des unterlagerten Bremssystems im Simulationsmodell nicht mit abgebildet worden ist. Hiermit verbundene größere Zeitverzögerungen beim Bremseingriff würden die Wirksamkeit des Sicherheitssystems erheblich beeinträchtigen. Denn die Bremsung muss sehr schnell nach dem Beginn einer starken Lenkbewegung erfolgen (im Worst Case nach nur 0,2 s), wenn der VC mit hoher Geschwindigkeit fährt. Außerdem sind sehr große Bremskräfte in der Größenordnung von 15 bis 25 kN notwendig, um das Kippen zu verhindern. Das sich daraus ergebende Fahrverhalten des VC dürfte von den Fahrern als sehr unangenehm empfunden werden.
Schließlich wurde das Simulationsmodell auch dafür genutzt, optimale Werte für die beiden zentralen Parameter des „ESPneo“ zu ermitteln. Diese sind das Vorhersagezeitintervall Δt und der Ausnutzungsgrad φ des Standmomentes. Die mit der Simulation gewonnenen Parameterwerte wurden später als Startwerte für die experimentelle Optimierung des Systems mit den Fahrversuchen genutzt.
6. Experimentelle Erprobung des Stabilisierungssystems
Für die experimentelle Erprobung des Stabilisierungssystems „ESPneo“ wurde vom beteiligten Hersteller ein VC mit elektrisch ansteuerbaren mechanischen Bremsen und einem Steuerungsmodul für das „ESPneo“ ausgerüstet. Mit diesem Fahrzeug wurden dann in zwei Versuchsreihen Fahrversuche auf dem Betriebsgelände von Eurogate durchgeführt. Bei der ersten Versuchsreihe war die Funktion der mechanischen Bremsen noch unzureichend, sodass die Wirksamkeit des Systems nicht erprobt werden konnte. Bei der zweiten Versuchsreihe wurden die während der Fahrversuche aufgenommenen Messdaten vom Hersteller zwar aufgezeichnet, aber den übrigen Projektpartnern nicht zur Auswertung zur Verfügung gestellt. Die experimentelle Optimierung der Parameterwerte des „ESPneo“ steht noch aus. Besonders im Hinblick auf die Akzeptanz des sich ergebenden Fahrverhaltens durch den Fahrer und die Wirksamkeit des Systems ist diese Optimierung wichtig und wäre für eine abschließende Beurteilung notwendig.
Torsten Kramer
Prof. Dr. Rainer Bruns
Dr.-Ing. Hans-Peter Kany

| Anhang | Größe |
|---|---|
| Beitrag als PDF herunterladen | 264.54 KB |
· Artikel im Heft ·